


Beschreibung
Die Intel RealSense D435if vereint Stereotiefenerfassung mit IR-Durchlassfilter, eine separate RGB-Kamera und eine sechsachsige IMU. Sie ist eine kompakte Option für AMRs, handgeführte Kartierungssysteme und Robotikexperimente, die sowohl gefilterte Tiefenbilder als auch mit Zeitstempeln versehene Bewegungsdaten benötigen.
Die D430-Tiefenplattform verwendet eine Basislinie von 50 mm und Stereosensoren mit Global Shutter. Ihre werkseitig montierte CLAREX-NIR-75N-Filterung reduziert den Anteil sichtbaren Lichts in den Stereobildern. Dies kann bei bestimmten Reflexionen und sich wiederholenden Mustern helfen. Der Filter macht die Kamera nicht zu einem Allwettersensor und ersetzt nicht die Prüfung von Zielmaterialien, Beleuchtung, Belichtung und Wahrnehmungsalgorithmen auf dem Host.
Verwenden Sie für die Entwicklung das RealSense SDK, um Datenströme zu prüfen, auf Kalibrierungsdaten zuzugreifen, Datensätze aufzuzeichnen und C/C++- oder Python-Anwendungen zu entwickeln. Stimmen Sie Kamera-Firmware und ROS-Wrapper auf die gewählte SDK-Version ab; Erkennung, Rekonstruktion und Roboterverhalten werden weiterhin auf dem Host verarbeitet.
Merkmale
- Stereogeometrie – Eine Basislinie von 50 mm und ein idealer Bereich von 0.3-3 m dienen als Grundlage für Sensorpositionierung und Szenengröße.
- Tiefenberechnung in der Kamera – Das D430-Modul erzeugt zusammen mit dem Vision Processor D4 Tiefendaten, bevor diese den Host erreichen.
- Optische Konfiguration mit IR-Durchlassfilter – Die werkseitige NIR-75N-Filterung kann Reflexionen im sichtbaren Licht und sich wiederholende Muster abschwächen. Die verfügbare Infrarotbeleuchtung begrenzt jedoch weiterhin die Leistung.
- Sensorauswahl unter Berücksichtigung von Bewegung – Die Tiefenaufnahme mit Global Shutter verringert Rolling-Shutter-Verzerrungen. Belichtungszeit und Kamerabewegung beeinflussen die Bildqualität jedoch weiterhin.
- Auswahl des Tiefendatenstroms – 1280 x 720 bei 30 fps; 848 x 480 bei bis zu 90 fps (USB 3). Wählen Sie ein Profil, das der Host zusammen mit den benötigten Farb- und Bewegungsdatenströmen dauerhaft verarbeiten kann.
- Farbinformationen – 1920 x 1080 bei 30 fps. Verwenden Sie bei der Umrechnung von Pixelkoordinaten oder der Erstellung texturierter Punktwolken die intrinsische und extrinsische Kalibrierung.
- Inertialmessungen – Die sechsachsige IMU liefert Beschleunigungs- und Gyroskopdaten für die Sensorfusion in der Anwendung. Sie führt keinen vollständigen Navigationsalgorithmus aus.
- Kompakte mechanische Integration – Gehäuse mit 90 x 25 x ungefähr 25.8 mm; Nenngewicht 75 g (+/-10%). Planen Sie ausreichend Platz für Steckverbinder, Kabelbiegeradius und das optische Sichtfeld ein.
- Entwicklungswerkzeuge – Prüfen Sie Datenströme, zeichnen Sie Datensätze auf und kontrollieren Sie die Kalibrierung mit einem kompatiblen RealSense Viewer und den SDK-Beispielen, bevor Sie eine eigene Anwendung integrieren.
- Validierung des Gesamtsystems – Testen Sie repräsentative Zielmaterialien, Beleuchtung, Bewegung, Host-Bandbreite und thermische Bedingungen, bevor Sie sich im Roboterbetrieb auf die Messwerte verlassen.
IR-Durchlassfilter-Konfiguration
Die 0.5 mm starke NIR-75N-Deckglasfilterung weist Öffnungen für den Projektor und den RGB-Sensor auf. Durch das Ausblenden sichtbaren Lichts an den Stereo-Sichtfenstern kann sie bestimmte Muster- und Reflexionsfehler reduzieren. Bei geringer Infrarotbeleuchtung können nutzbare Reichweite und Bildverfügbarkeit durch den Projektor begrenzt sein; die Kalibrierung kann zusätzliche Infrarotbeleuchtung erfordern.
Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | Intel RealSense D435if |
| Tiefenerfassungstechnologie | Aktives Stereo |
| Tiefenmodul | D430 |
| Bildverarbeitungsprozessor | RealSense Vision Processor D4 |
| Stereo-Basislinie | 50 mm |
| Tiefenbildaufnahme | Global Shutter |
| Tiefenausgabeprofile | 1280 x 720 bei 30 fps; 848 x 480 bei bis zu 90 fps (USB 3) |
| Tiefensichtfeld (H x V) | 87 x 58 Grad bei 2 m, HD 16:9 |
| Idealer Arbeitsbereich | 0.3-3 m |
| Mindestabstand Min-Z | 280 mm bei 1280 x 720; 195 mm bei 848 x 480 |
| Referenzwert für die Z-Genauigkeit | +/-2% bei Entfernungen bis 2 m, 80% ROI und HD-Auflösung unter den Prüfbedingungen des Datenblatts |
| Optischer Filter der Tiefensensorik | IR-Durchlassfilter |
| Aufbau des IR-Durchlassfilters | CLAREX NIR-75N; 0.5 mm starker Deckglasfilter mit Öffnungen für den Projektor und die RGB-Kamera |
| Farbausgabe | 1920 x 1080 bei 30 fps |
| Farbsichtfeld (H x V) | 69 x 42 Grad |
| Inertiale Messeinheit | Sechsachsige Einheit aus Beschleunigungssensor und Gyroskop |
| Host-Schnittstelle | USB 3 Type-C |
| Abmessungen (B x H x T) | 90 x 25 x ungefähr 25.8 mm |
| Gewicht | Nenngewicht 75 g (+/-10%) |
| Stromversorgung | USB-Busversorgung; der Verbrauch hängt von den aktivierten Datenströmen und Projektoreinstellungen ab |
| Validierter Bereich der Betriebsumgebungstemperatur | 0-35 Grad C |
| Temperaturbereich der Gehäuserückseite im Betrieb | 0-50 Grad C |
| Montage | 1/4-20-Stativanschluss und modellspezifische Befestigungspunkte; siehe CAD-Zeichnungen |
| Software | RealSense SDK 2.0; Integration von C/C++, Python und ROS über kompatible SDK- und Wrapper-Versionen |
Produktvergleich
| Parameter | RealSense D435if | RealSense D435i | Orbbec Gemini 336 |
|---|---|---|---|
| Technologie / Filter | Aktives Stereo; IR-Durchlassfilter | Aktives Stereo; Allpass | Aktives/passives Stereo; IR-Durchlassfilter |
| Arbeitsbereich / Modus | 0.3-3 m ideal | 0.3-3 m ideal | 0.26-3 m ideal |
| Stereo-Basislinie | 50 mm | 50 mm | 50 mm |
| Tiefensichtfeld (H x V) | 87 x 58 Grad bei 2 m, HD | 87 x 58 Grad bei 2 m, HD | 90 x 65 Grad bei 2 m; 1280 x 800 |
| Beispiel für die Tiefenausgabe | 1280 x 720 bei 30 fps; 848 x 480 bei bis zu 90 fps (USB 3) | 1280 x 720 bei 30 fps; 848 x 480 bei bis zu 90 fps (USB 3) | 1280 x 800 bei 30 fps |
| Tiefensensorik / Verschluss | Global Shutter | Global Shutter | Global Shutter |
| Farbausgabe | 1920 x 1080 bei 30 fps | 1920 x 1080 bei 30 fps | 1920 x 1080 bei 30 fps |
| IMU | Ja | Ja | Ja |
| Anschluss | USB 3 Type-C | USB 3 Type-C | USB 3 Type-C |
| Schutzart | Keine IP-Schutzart angegeben | Keine IP-Schutzart angegeben | IP5X |
| Software | RealSense SDK 2.0 | RealSense SDK 2.0 | Orbbec SDK |
Auswahl zwischen den Modellen: Gegenüber der D435i ergänzt die D435if eine IR-Durchlassfilterung; gegenüber der D435f ergänzt sie eine IMU. Die Gemini 336 ist hier das nächstliegende kompakte Orbbec-Vergleichsmodell mit IR-Durchlass-Tiefensensorik und Inertialausgabe.
Vergleichen Sie die angegebenen Werte für Auflösung, Arbeitsabstand und Erfassungsmodus gemeinsam. Sichtfeld und Tiefenbereich variieren mit Konfiguration und Szenenbedingungen. Bei einem Wechsel der Kameramarke müssen außerdem Treiber, Koordinatensysteme, Kalibrierung, Verkabelung und Montage geprüft werden.
Anwendungen
Arbeitsbereiche mit Reflexionen und vielen Mustern
Erproben Sie IR-Durchlassfilter dort, wo sichtbare Reflexionen oder wiederkehrende Boden- und Regalmuster den Stereoabgleich erschweren. Testen Sie mit der tatsächlich vorhandenen Infrarotbeleuchtung und den vorgesehenen Materialien. Transparente Objekte und spiegelndes Metall bleiben anspruchsvoll.
Wahrnehmung mobiler Roboter
Verwenden Sie Tiefen- und RGB-Daten als Eingaben für die lokale Hinderniserfassung, das Szenenverständnis und die Navigationsforschung. Positionieren Sie die Kamera so, dass ihr nutzbares Erfassungsvolumen die relevanten Objekte abdeckt, und testen Sie die Eigenbewegung des Roboters sowie die Beleuchtungsbedingungen.
Forschung zur visuell-inertialen Odometrie
Kombinieren Sie mit Zeitstempeln versehene Tiefen-, RGB-, Beschleunigungs- und Gyroskopmessungen in einem geeigneten Schätzverfahren auf dem Host. Die IMU unterstützt die Entwicklung der Sensorfusion, balanciert jedoch keinen Roboter direkt und garantiert keine driftfreie Lokalisierung.
Objektscannen und Rekonstruktion
Zeichnen Sie kalibrierte Tiefen- und Farbbilder für die Punktwolkenregistrierung, Netzerstellung und digitale Erfassung auf dem Host auf. Reflektierende, transparente, sehr dunkle oder verdeckte Oberflächen müssen geprüft werden; ihre Messbarkeit darf nicht vorausgesetzt werden.
Robotermanipulation und Bildverarbeitung in Arbeitszellen
Schätzen Sie Objektpositionen oder Oberflächengeometrien für Pick-and-Place- und Bauteilprüfungsabläufe. Prüfen Sie vor der Konstruktion der Halterung den Mindestmessabstand im Verhältnis zur Greiferreichweite und zum erforderlichen Werkzeugfreiraum.
Interaktive Bildverarbeitung und AR-Forschung
Kombinieren Sie RGB mit tiefenbasierter Vordergrundsegmentierung für Gesten-, Anwesenheits- oder räumliche Überlagerungsexperimente. Erkennungs- und Trackingmodelle laufen in der Anwendung; die Kamera allein stellt kein vollständiges Interaktionssystem bereit.
Logistik und industrielle Inspektion
Erfassen Sie Szenengeometrien an Regalen, Werkbänken und bewegten Anlagen für Versuche zur Positionierung oder Abmessungsschätzung. Prüfen Sie die erforderliche Messtoleranz und Bewegungsunschärfe anhand repräsentativer Teile und Betriebsgeschwindigkeiten.
Ausbildung und Sensorfusionsforschung
Verwenden Sie aufgezeichnete Datenströme und Kalibrierungsdaten, um Tiefenerfassung, Koordinatentransformationen, zeitliche Abstimmung und Rekonstruktion zu untersuchen. Dokumentieren Sie SDK, Firmware, Datenstromprofile und Host-Konfiguration, damit Ergebnisse reproduzierbar bleiben.
Erprobung in Flug- und Feldrobotik
Prüfen Sie die D435if als Sensor auf einer kontrollierten Forschungsplattform, nachdem Nutzlast, Kamerabewegung, Vibrationen, Verkabelung und dokumentierte Umgebungsgrenzen geprüft wurden. Tiefenmessungen ersetzen kein vollständiges Flugsicherheits- oder Navigationssystem.
Referenzdokumente
Dokumente und Handbücher
- Datenblatt der D400-Serie
- RealSense-Entwicklerdokumentation
- Leitfaden zu optischen Filtern der D400-Serie
SDK und Software
- RealSense SDK 2.0
Firmware
- Firmware-Versionen der D400-Serie
Lieferumfang
| SKU | Artikel | Menge |
|---|---|---|
Intel-D435if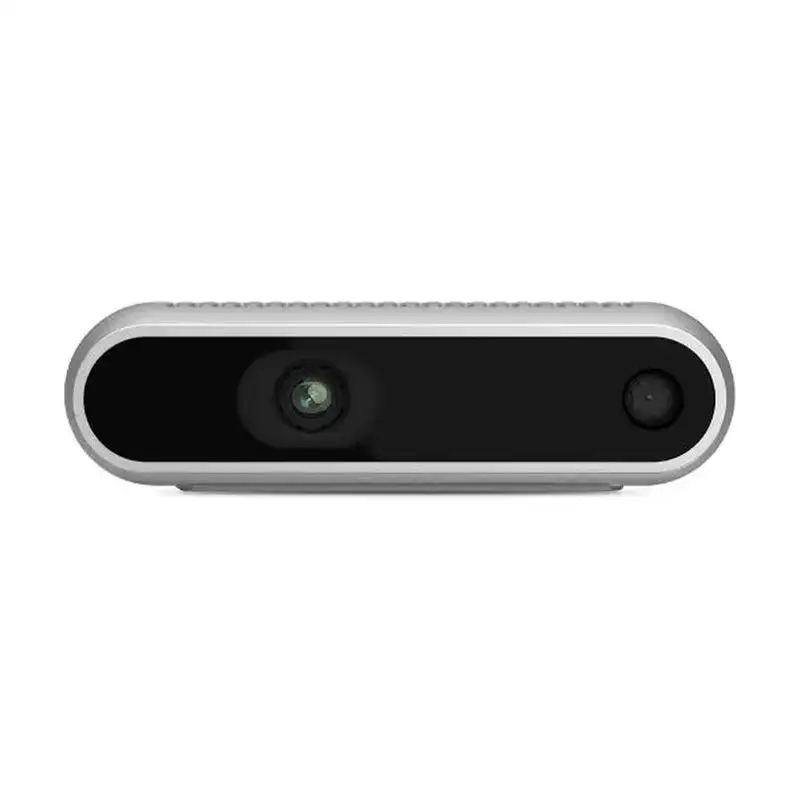
|
Intel RealSense D435if Tiefenkamera | 1 |
| Stativ | 1 | |
| USB-Kabel | 1 |
FAQ
Wie unterscheidet sich die D435if vom anderen RealSense-Modell im Vergleich?
Die D435if ergänzt die Tiefen- und IMU-Plattform der D435i um eine werkseitige IR-Durchlassfilterung. Die Änderung betrifft den optischen Stereopfad und stellt keine zusätzliche Wetterabdichtung dar.
Wie schneidet sie im Vergleich zur Orbbec Gemini 336 ab?
Gegenüber der D435i ergänzt die D435if eine IR-Durchlassfilterung; gegenüber der D435f ergänzt sie eine IMU. Die Gemini 336 ist hier das nächstliegende kompakte Orbbec-Vergleichsmodell mit IR-Durchlass-Tiefensensorik und Inertialausgabe. Vergleichen Sie vor einem Hardware- oder Softwarewechsel die profilspezifischen Parameter im Produktvergleich.
Welche Tiefenauflösungen und Bildraten sind verfügbar?
1280 x 720 bei 30 fps; 848 x 480 bei bis zu 90 fps (USB 3). Maximale Auflösung und maximale Bildrate sind nicht unbedingt im selben Profil verfügbar. Fragen Sie die unterstützten Profile des angeschlossenen Geräts in einem kompatiblen Viewer oder SDK ab.
Wie nah an der Kamera sind Messungen möglich?
280 mm bei 1280 x 720; 195 mm bei 848 x 480.
Kann diese Kamera im Freien verwendet werden?
Stereotiefe lässt sich innen und außen erproben. Beleuchtung, Zielreflexion, Wetter und die Grenzen des Gehäuses bleiben jedoch relevant. Bei diesem Modell darf keine wetterfeste Abdichtung vorausgesetzt werden.
Enthält die Kamera eine IMU?
Ja. Sie liefert dreiachsige Beschleunigung und dreiachsige Winkelgeschwindigkeit zur Verarbeitung auf dem Host. Die IMU allein bietet weder eine driftfreie Pose noch eine Balance-Regelung für Roboter oder ein vollständiges SLAM-System.
Welche Software- und ROS-Konfiguration sollte ich verwenden?
Das RealSense SDK 2.0 bietet Zugriff auf Datenströme und Kalibrierungswerkzeuge sowie Integrationsmöglichkeiten für C/C++, Python und ROS. Stimmen Sie SDK, Firmware, Wrapper-Version und Betriebssystem aufeinander ab, anstatt die Kompatibilität jeder älteren ROS-Distribution mit dem neuesten Paket vorauszusetzen.
Was sollte ich bei einer Konfiguration mit mehreren Kameras prüfen?
Hardware-Synchronisation erfordert die richtige Verdrahtung und kompatible Betriebsmodi. Ein gemeinsam genutzter USB-Hub kann gleichzeitige Datenströme begrenzen. Die Synchronisation von Tiefe und RGB hängt vom gewählten Profil und Modell ab.
Wie wird die Kamera mit Strom versorgt?
Die Kamera wird über ihren USB-Anschluss mit Strom versorgt. Verwenden Sie ein geeignetes datenfähiges Kabel und einen Host-Anschluss mit ausreichender Leistung und Bandbreite. Testen Sie Hubs, Verlängerungen und mehrere Kameras unter voller Datenstromlast.
Was ist im Lieferumfang enthalten?
Der Lieferumfang enthält 1 Intel RealSense D435if Tiefenkamera, 1 Stativ und 1 USB-Kabel. Software und technische Dateien zum Herunterladen sind separat unter Referenzdokumente aufgeführt.


